loading

Foxtech는 산업용 드론 솔루션을 제공합니다 & UAV 페이로드 시스템.

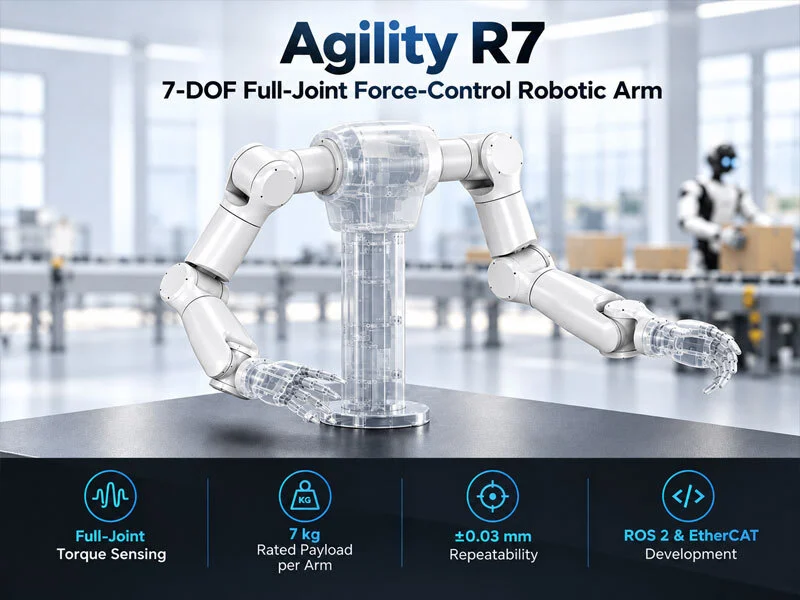
Agility R7 7자유도 전관절 힘 제어 로봇 팔 - 로봇 연구, 산업 제조 및 상업 서비스용 | 7kg 페이로드, ±0.03mm 반복 정밀도 및 ROS 2 지원 1
Agility R7 7자유도 전관절 힘 제어 로봇 팔 - 로봇 연구, 산업 제조 및 상업 서비스용 | 7kg 페이로드, ±0.03mm 반복 정밀도 및 ROS 2 지원 2
Agility R7 7자유도 전관절 힘 제어 로봇 팔 - 로봇 연구, 산업 제조 및 상업 서비스용 | 7kg 페이로드, ±0.03mm 반복 정밀도 및 ROS 2 지원 3
Agility R7 7자유도 전관절 힘 제어 로봇 팔 - 로봇 연구, 산업 제조 및 상업 서비스용 | 7kg 페이로드, ±0.03mm 반복 정밀도 및 ROS 2 지원 4
Agility R7 7자유도 전관절 힘 제어 로봇 팔 - 로봇 연구, 산업 제조 및 상업 서비스용 | 7kg 페이로드, ±0.03mm 반복 정밀도 및 ROS 2 지원 5

Agility R7 7자유도 전관절 힘 제어 로봇 팔 - 로봇 연구, 산업 제조 및 상업 서비스용 | 7kg 페이로드, ±0.03mm 반복 정밀도 및 ROS 2 지원

KEY FEATURES
- 7자유도 유연 동작
- 완전 관절형 힘 제어
- 내부가 비어있는 케이블 라우팅
- 경량 일체형 관절 모듈
- 개방형 및 확장 가능한 통합
- 산업용 수준의 신뢰성
5.0
design customization

    죄송합니다 ...!

    제품 데이터 없음.

    홈페이지로 이동하기

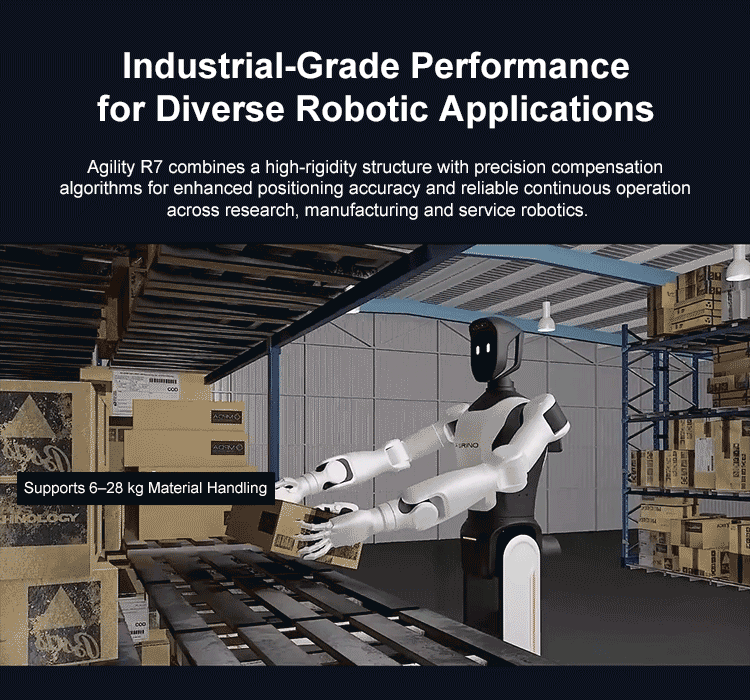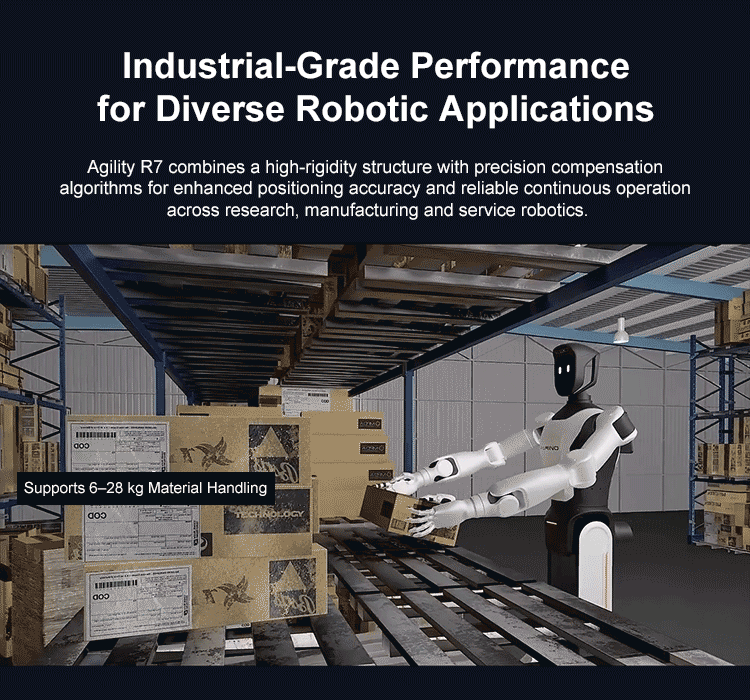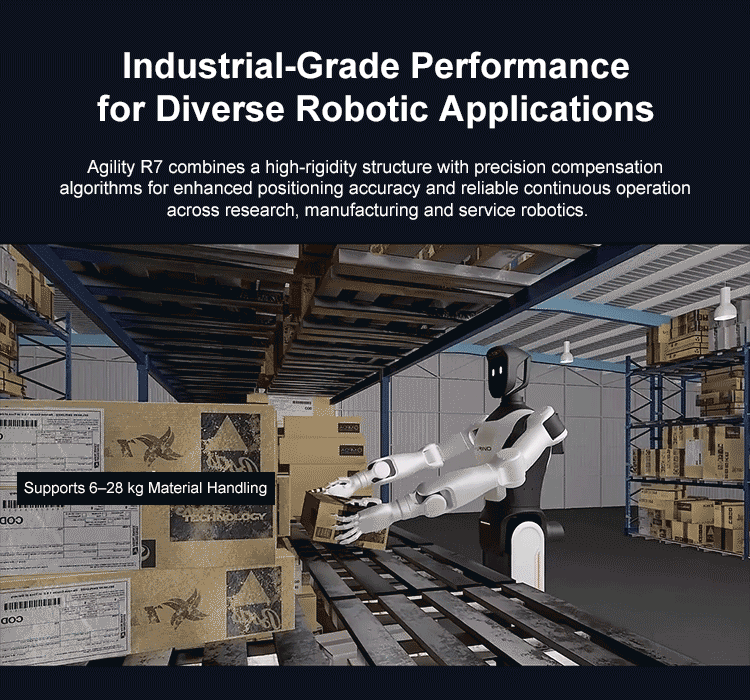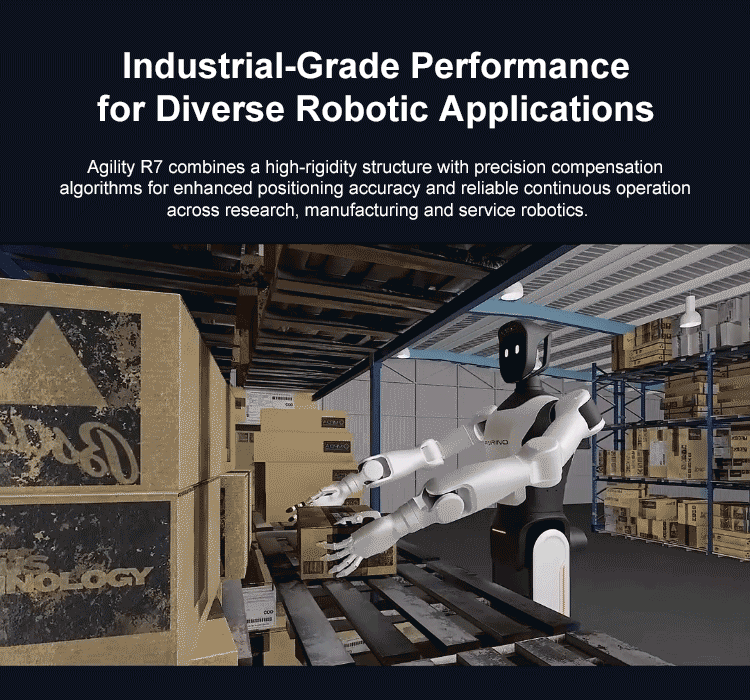
    Agility R7은 정밀한 7자유도 로봇 팔로, 모든 관절에 토크 감지 기능과 유연한 힘 제어 기능을 갖추고 있습니다. 각 로봇 팔은 최대 7kg의 하중을 지지할 수 있으며, 714mm의 도달 거리와 ±0.03mm의 반복 정밀도를 제공하여 단일 또는 이중 로봇 팔 구성에 유연하게 통합할 수 있습니다.


    IDEAL FOR

    - 산업 제조

    - 로봇공학 연구 및 교육

    - 상업용 서비스 로봇

    - 의료 및 보조 로봇공학


    참고: 집게, 정교한 손 및 기타 엔드 이펙터는 선택 사양이며 별도로 판매됩니다.
     1 (243)
    1 (243)
     2(175)
    2(175)
     3(160)
    3(160)
     4(142)
    4(142)
     5(112)
    5(112)
     6(111)
    6(111)
     7(102)
    7(102)
     8(91)
    8(91)
     9 (78)
    9 (78)
     10(65)
    10(65)
     11(61)
    11(61)
     12(33)
    12(33)
     13(25)
    13(25)
     14(19)
    14(19)
     15(13)
    15(13)

    Agility R7은 크로스 손목 구조, 속이 빈 내부 케이블 라우팅 및 풀 조인트 브레이크를 결합하여 유연한 통합을 가능하게 합니다. EtherCAT 기반 제어 시스템은 Ubuntu 22.04, ROS 2 Humble, ros2_control, MoveIt 2 및 C++ SDK 개발을 지원합니다.


    KEY FEATURES

    - 7자유도 유연 동작

    7축 설계와 손목 교차 구조는 유연한 움직임, 정밀한 원격 조작 및 향상된 장애물 회피 기능을 가능하게 합니다.

    - 완전 관절형 힘 제어

    고정밀 관절 토크 센서는 적응형 임피던스 조정을 통해 ≤0.15 N / ≤0.1 N·m의 힘 제어를 제공합니다.

    - 내부가 비어있는 케이블 라우팅

    속이 빈 암 구조는 전원 및 통신 케이블을 내부로 연결하여 주변 장치와의 깔끔한 통합을 가능하게 합니다.

    - 경량 일체형 관절 모듈

    일체형 경량 관절은 탑재량 대비 중량비, 동작 효율성 및 모듈식 유지보수를 향상시킵니다.

    - 개방형 및 확장 가능한 통합

    다양한 통신 및 전원 인터페이스와 SDK 지원을 통해 엔드 이펙터와 로봇 플랫폼 통합이 간소화됩니다.

    - 산업용 수준의 신뢰성

    높은 강성 구조와 정밀한 보정 기능은 장시간 작동 환경에서도 정확하고 일관된 작동을 보장합니다.


    YOUR PURCHASE INCLUDES

    Agility R7 듀얼 암 구성:

    왼쪽 로봇 팔 ×1

    오른쪽 로봇 팔 ×1

    컨트롤러 ×1

    EtherCAT 분기 장치 ×1

    에너지 소산 회로 기판 ×1

    방전 저항기 ×1

    장착 나사 1세트

    저희에게 연락하세요
    연락처 양식에 이메일이나 전화번호를 남겨주시면 다양한 디자인에 대한 무료 견적을 보내드리겠습니다.
    관련 상품
    표준 제품을 구매하든 심층적 인 맞춤형 개발을 추구하든, 우리는 귀하의 비즈니스를 발전시키기 위해 전문적인 지원을 제공하기 위해 여기에 있습니다!
    CONTACT US
    주소: No.1 Plant, Highland Industrial Park, No.35 Cai Zhi Road, Xuefu Industrial Zone, Xiqing District, Tianjin, China. 회전되지 않은 주소


    Customer service
    detect